
メインスペック
| 項目 | 内容 | ||
|---|---|---|---|
| ストローク(mm) | 10 | 20 | |
| リード(mm)(注8) | 5.1相当 | ||
| 把持動作 | 最大把持力(N)(3フィンガー合計) | 50 | |
| 把持動作時の最高速度(mm/s)(1フィンガーあたり) | 20 | ||
| アプローチ動作 | 最高速度(mm/s)(1フィンガーあたり) | 45 | 65 |
| 最低速度(mm/s)(1フィンガーあたり) | 6.4 | ||
| 定格加減速度(G)(1フィンガーあたり) | 0.05 | ||
| 最高加減速度(G)(1フィンガーあたり) | 0.05 | ||
(注8) 1フィンガーあたりのモーター1回転に対する移動量を示します。
| 項目 | 内容 |
|---|---|
| 駆動方式 | 特殊カム |
| 繰返し位置決め精度 | ±0.05mm |
| ロストモーション | 0.2mm以下 |
| バックラッシ(片側) | 0.2mm以下 |
| リニアガイド | 有限ガイド |
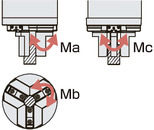
| 静的許容モーメント (1フィンガーあたり) | Ma : 0.99 N・m(10ST) 1.44 N・m(20ST) |
| Mb : 1.41 N・m(10ST) 2.05 N・m(20ST) | |
| Mc : 2.76 N・m(10ST) 3.38 N・m(20ST) | |
| 垂直方向許容荷重(注9) (1フィンガーあたり) | 61.4N(10ST)75.1N(20ST) |
| 使用周囲温度・湿度 | 0~40℃、85%RH以下(結露なきこと) |
| 保護等級 | IP20 |
| 耐振動・耐衝撃 | 4.9m/s2 |
| 海外対応規格 | CEマーク、RoHS指令 |
| モーター種類 | パルスモーター(□28) (電源容量:最大4.2A) |
| エンコーダー種類 | インクリメンタル/バッテリーレスアブソリュート |
| エンコーダーパルス数 | 800 pulse/rev |
| 納期 | ホームページ[納期照会]に記載 |
(注9) 上記値を超える負荷で使用した場合、寿命低下、破損の原因となります。
スライドタイプモーメント方向
適応コントローラー
(注) ECシリーズはコントローラー内蔵です。内蔵コントローラーの詳細は、2-1225ページをご確認ください。
海外規格
選定上の注意
 | (1)「メインスペック」の開閉最高速度は1フィンガーあたりの動作速度を表します。相対動作速度は2倍の値となります。 (2)「メインスペック」の最大把持力は、把持点距離0、オーバーハング距離0の場合の3フィンガー把持力の合計値です。実際に搬送出来るワーク質量は、「把持点距離の確認」および「把持力」のグラフをご参照ください。 (3)ワークを把持する際は必ず押付け動作をご使用ください。 (4)本機種はセルフロック機構がありません。サーボOFF、電源OFF時にはワークを保持できませんので、ワークの落下等に対する対策を行ってください。 (5)コントローラーの省電力設定は無効のみです。 (6)e-ワイヤリングシステムとの接続方法は、8-393ページをご参照ください。 |
寸法図
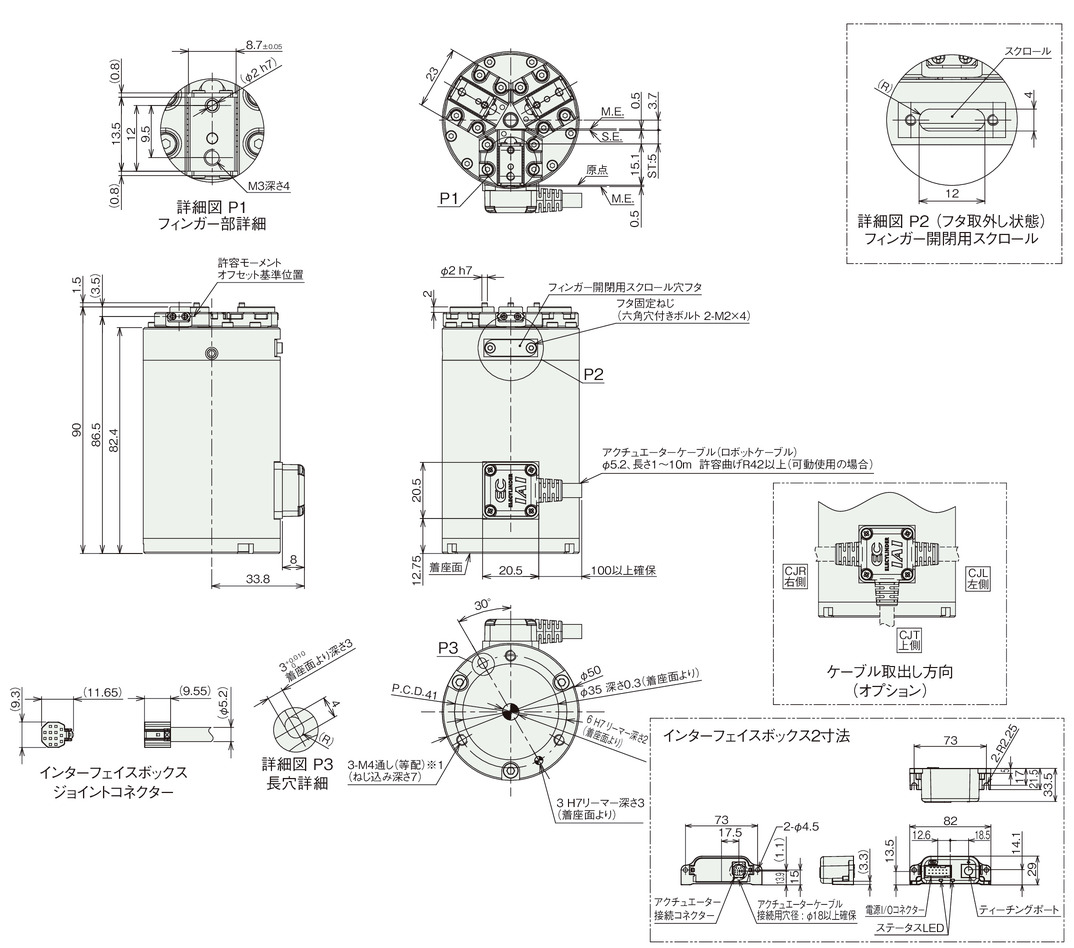
10ストローク
ST:ストローク
M.E.:メカニカルエンド
S.E.:ストロークエンド
※1 図示したねじ込み深さを超えてボルトをねじ込んだ場合、内部部品と干渉する恐れがあるため、使用するボルト長さにご注意ください。
(注) 標準は開側が原点となります。原点を閉側にする場合はオプション(型式:NM)をご指定ください。
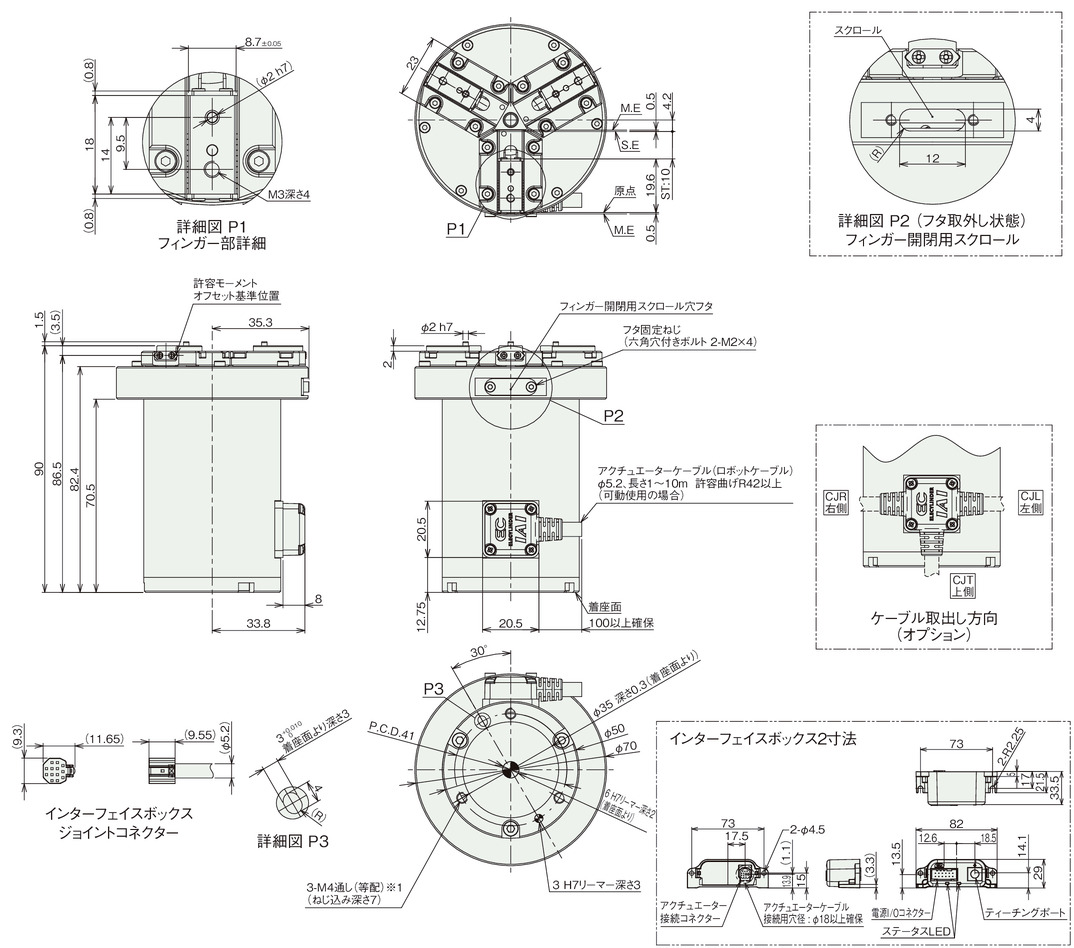
20ストローク
ST:ストローク
M.E.:メカニカルエンド
S.E.:ストロークエンド
※1 図示したねじ込み深さを超えてボルトをねじ込んだ場合、内部部品と干渉する恐れがあるため、使用するボルト長さにご注意ください。
(注) 標準は開側が原点となります。原点を閉側にする場合はオプション(型式:NM)をご指定ください。
ストローク別質量
| 項目 | 内容 | |
|---|---|---|
| 質量 (kg) | 10ストローク | 0.42 |
| 20ストローク | 0.53 | |
(注) アクチュエーターケーブル長1m選択時の値です。
把持点距離の確認
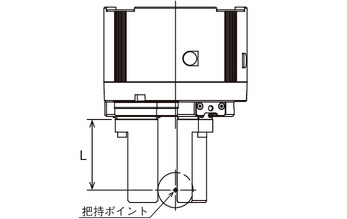
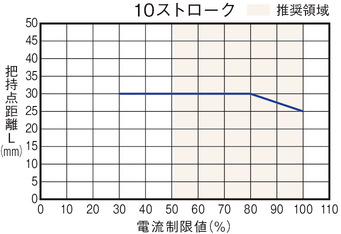
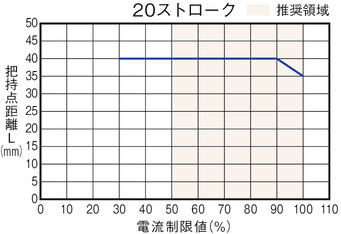
フィンガー(爪)取付け面から把持ポイントまでの距離(L)をグラフの範囲内となるようにご使用ください。
(注) 把持点距離が制限範囲内であっても出来るだけ小形、軽量にしてください。フィンガーの長さや質量が大きい場合は開閉時の慣性力と曲げモーメントにより、性能低下やガイド部に悪影響を与える場合があります。
把持力
■把持力と電流制限値の相関図
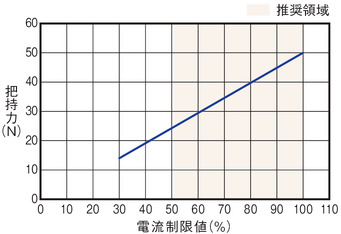
(注) 把持点距離(L)を0とした場合の、3フィンガーの合計値です。
(注) 目安の数字です。0~40%程度のばらつきがあります。特に推奨領域(グラフ着色域)外の電流制限値を設定した場合、ばらつきの可能性が高くなります。
(注) 把持(押付け)を行う場合は、速度が20mm/sとなります。アプローチ速度が20mm/s以下の場合、アプローチ速度のまま把持を行います。
■把持点距離と把持力の目安
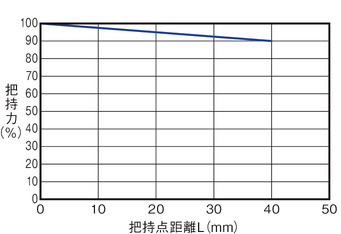
(注) 最大把持力を100%とした時の張出し位置による把持力を示しています。使用するフィンガーアタッチメントの剛性により結果が異なる可能性があります。