


メインスペック
| 項目 | 内容 | ||
|---|---|---|---|
| 減速比 | 1/15 | 1/24 | |
| 出力トルク(N・m) | 1.7 | 2.8 | |
| 速度/加減速度(注1) | 最高速度(度/s) | 1200 | 750 |
| 定格加減速度(G) | 0.3 | 0.3 | |
| 最高加減速度(G) | 0.3 | 0.3 | |
| ブレーキ | ブレーキ仕様 | 無励磁作動電磁ブレーキ | |
| ブレーキ保持トルク(N・m) | 0.45 | ||
| 動作範囲(度) | 多回転 | 360(注2) | |
(注1) 1G≒9807度/s2
(注2) 「選定上の注意」をご参照ください。
| 項目 | 内容 | |
|---|---|---|
| 駆動方式 | ハイポイドギヤ | |
| 繰返し位置決め精度 | ±0.005度 | |
| 原点復帰方式 | 近接センサー方式 | |
| 原点復帰精度 | ±0.005度 | |
| ロストモーション | 0.1度以下 | |
| 許容スラスト荷重 | 600N | |
| 動的許容負荷モーメント | 10N・m | |
| 許容慣性モーメント | 減速比 1/15 | 0.033kg・m2 |
| 減速比 1/24 | 0.054kg・m2 | |
| 使用周囲温度・湿度 | 0~40℃、85%RH以下(結露なきこと) | |
| 保護等級 | IP40 | |
| 耐振動・耐衝撃 | 4.9m/s2 | |
| 海外対応規格 | CEマーク、RoHS指令 | |
| モーター種類 | ACサーボモーター | |
| エンコーダー種類 | インクリメンタル/アブソリュート | |
| エンコーダーパルス数 | 16384 pulse/rev | |
| 納期 | ホームページ[納期照会]に記載 | |
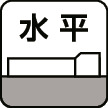
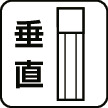
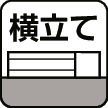
ロータリータイプモーメント方向

適応コントローラー
本ページのアクチュエーターは下記のコントローラーで動作が可能です。ご使用になる用途に応じたタイプをご選択ください。
| 名称 | 外観 | 最大接続 可能軸数 | 電源電圧 | 制御方法 | 最大位置決め点数 | |||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| ポジショナー | パルス列 | プログラム | ネットワーク ※選択 | |||||||||||||||||
| DV | CC | CIE | CIT | PR | CN | ML | ML3 | EC | EP | PRT | SSN | ECM | ||||||||
| RCON |  | 16 (ML3,SSN,ECMは8) | DC24V 単相AC200V 三相AC200V | - | - | - | ● | ● | ● | ● | ● | - | - | ● | ● | ● | ● | ● | ● | 128 (ML3,SSN,ECMはポジションデータなし) |
| RSEL | 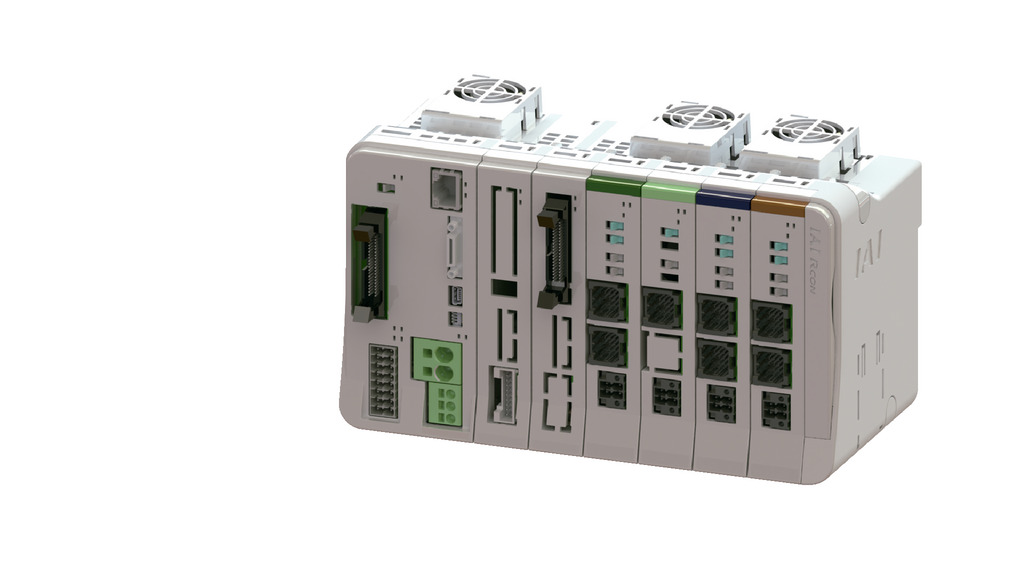 | 8 | - | - | ● | ● | ● | ● | - | ● | - | - | - | ● | ● | ● | - | - | 36000 | |
| SCON-CB/CGB |  | 1 | 単相AC 100V/200V | ● | ● | - | ● | ● | ● | - | ● | ● | ● | ● | ● | ● | ● | - | ● | 512 (ネットワーク仕様は768) |
| SCON2-CG |  | 1 | 単相AC100V | ● | ● | - | ● | ● | ● | - | - | - | - | ● | ● | ● | ● | - | - | 384 |
| SCON2-CG |  | 1 | 単相AC200V | ● | ● | - | ● | ● | ● | - | - | - | - | ● | ● | ● | ● | - | - | 384 |
| XSEL-RA/SA |  | 8 | 単相AC200V 三相AC200V | - | - | ● | ● | ● | ● | - | ● | - | - | - | ● | ● | - | - | - | 55000 (タイプにより異なります) |
| XSEL2-TS/TL |  | 8 | 単相AC100V 単相AC200V 三相AC200V | - | - | ● | ● | ● | ● | - | ● | - | - | - | ● | ● | ● | - | - | 36000 |
(注) DV、CCなどのネットワーク略称記号については、8-13ページをご確認ください。
(注) アブソリュートのアクチュエーターは、RCON-SCに接続できません。R-unit(RCON/RSEL)と接続するには、拡張ユニット(RCON-EXT)とSCONもしくはSCON2が別途必要です。
(注) モーションネットワーク仕様のEC、ML3、SSN、ECMは回転軸インデックスモードは使用できません。
(注) SCON2のML3とECは、コントローラー型式の機能オプションなしの場合はリモートI/O仕様となり、機能オプションに「M」が選択された場合はモーションネットワーク仕様となります。
海外規格
(注) CEはオプションになります。
選定上の注意
 | (1)「メインスペック」の動作範囲は、ノーマルモード(多回転動作)が±9999.99度、インデックスモード(無限回転動作)が0~359.99度(無限回転動作時は359.99度を超えると0に戻ってカウント)になります。減速比が1/24の場合は、ノーマルモードの動作範囲は±7670.99度となりますのでご注意ください。 (2)コントローラーによってインデックスモードでの制御ができない場合があります。詳細は「動作モードとコントローラーとの組合わせの注意事項」をご参照ください。 |
寸法図
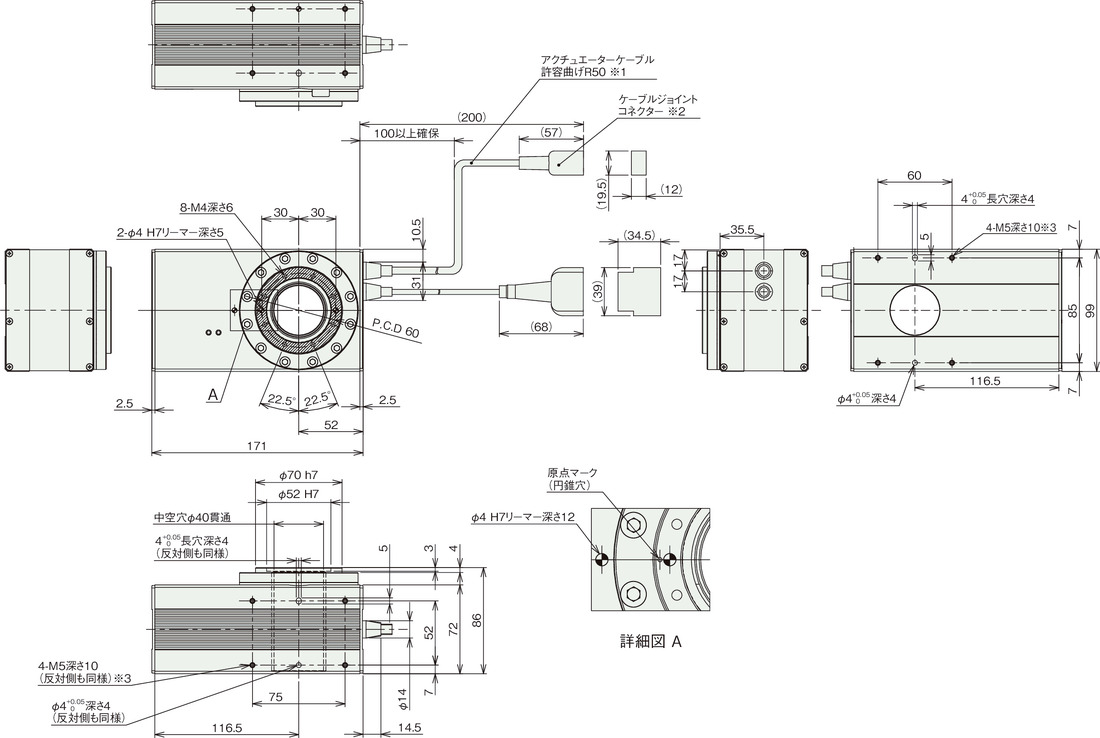
※1 アクチュエーターケーブルはロボットケーブルではありません。
※2 モーターケーブルおよびリミットスイッチ付エンコーダーケーブルを接続します。
※3 異物侵入防止のため、セットスクリューで埋栓されています。取付け面として使用する場合は取外してください。
(注) 側面取付穴の寸法は左右対称です。
(注) 下平面図は斜線部が回転部となります。
(注) 標準仕様/逆回転仕様(オプション)とも下記A部拡大図の位置が原点位置となります。原点復帰時、標準仕様は上から見て左に回転して原点復帰を行い、原点復帰完了後右回転で動作を行います。逆回転仕様は、右に回転して原点復帰を行い、原点復帰完了後左回転で動作を行います。
質量
| 項目 | 内容 | |
|---|---|---|
| 質量 | ブレーキ無し | 3.3kg |
| ブレーキ有り | 3.5kg | |
振れ精度と平行度の目安

振れ精度と平行度については目安値です。
原点復帰方法と正回転方向

回転部上面から見て、時計方向の回転が+方向となります。
原点復帰動作は反時計方向に回転します。
センサーを検出してθの範囲(注3)を動作後、停止します。
(注3) 原点復帰範囲θ:15度
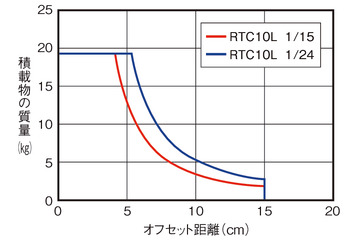
積載物形状と質量の目安
■円板状の積載物の中心が出力軸中心となる場合


■出力軸中心からオフセットする積載物の場合

動作モードとコントローラーとの組合わせの注意事項
| 動作モード | 動作説明 | 動作範囲 | 対応可能エンコーダー種類 | コントローラー選定時の注意 | 出荷時設定 |
|---|---|---|---|---|---|
| インデックスモード | 回転軸を1回転させると、現在座標が0degになります。 一方向に回転させ続ける用途で使用します。 連続回転の詳細は6-36をご参照ください。 | 0~359.99 | I:インクリメンタル | 以下のタイプは対応不可 SCON-CBコントローラー ・パルス列制御タイプ ・ML3、ECM RCONコントローラー ・ネットワークタイプML3、SSN、ECM | エンコーダー種類で 設定されています。 I :インクリメンタル時 インデックスモード A:アブソリュート時 ノーマルモード |
| ノーマルモード | 有限の範囲で回転させる用途で使用します。 0degに戻すためには、逆回転が必要です。 | 減速比1/15:±9999.99 減速比1/24:±7670.99 (注4) | I:インクリメンタル A:アブソリュート |
(注4) ソフトリミットのパラメーターの手動設定が必要です。